Үстел теннисін ойнайтын гуманоид
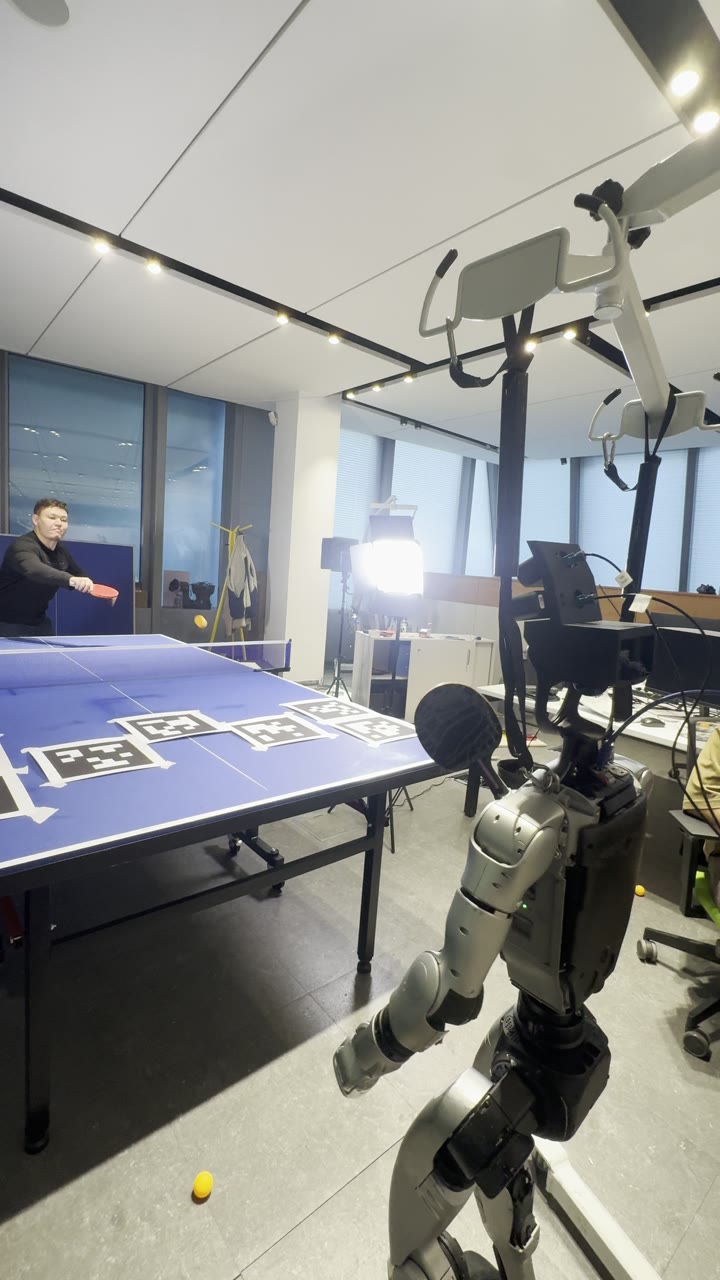
SMASH зерттеуінің тәсілімен үстел теннисіндегі нақты соққыларды қайтаратын Unitree G1.
- Humanoid
- RL
- Perception
- Unitree G1
Шолу
Үстел теннисі — гуманоид үшін ең қиын сынақтардың бірі: доп үстелден бір секундқа жетпей өтеді, ал робот оны көріп, траекториясын болжап, бүкіл денесімен қозғалып, соғуы керек — және құлап қалмауы тиіс.
Біз SMASH зерттеуінің тәсілін Unitree G1-де қайталадық: бүкіл денемен соғудың оқытылған саясатын жылдам қабылдау және болжау жүйесімен біріктірдік.
Міндет
Робот қозғалыс кезінде әр кадрда үстелге қатысты өз орнын дәл білуі керек.
Бойы 1,3 м робот соғу нүктесіне үлгеруі үшін доптың ұшуын ерте болжау керек, ал саясат күшті сермеулер кезінде тепе-теңдікті сақтауы тиіс.
Біздің тәсіл
Локализация: үстелдегі AprilTag маркерлері роботқа қозғалмайтын координаттар жүйесін береді, сондықтан оның үстелге қатысты орны әрқашан белгілі.
Қабылдау: допты жоғары жылдамдықпен анықтау және физикалық траектория моделі қай жерде және қашан соғуға болатынын бағалайды.
Басқару: доптың кездейсоқ траекторияларымен симуляцияда оқытылған бүкіл дененің RL саясаты орта рандомизациясымен нақты G1-ге көшірілді.
Нәтижелер
- Ойын кезінде орташа жылдамдықтағы соққыларды тұрақты қайтару (толтырғыш — сәттілік пайызын қосыңыз)
- Соққылар арасында аяқтың тұрақты жұмысы және қалпына келу
- Жылдам реакция қажет басқа міндеттерге арналған қабылдау және болжау стегі
Технологиялар
- Unitree G1
- Isaac Lab
- PyTorch
- AprilTag
- OpenCV
- ROS 2